手术AI
AI手术机器人突破眼底显微操作:从黄斑裂孔内界膜剥除到亚微米级精准闭环
在眼科手术领域,AI与机器人技术的结合正从实验室迈向手术室,尤其在精细的眼底显微操作中展现出颠覆性潜力。黄斑裂孔手术中,内界膜剥除是决定术后视功能恢复的关键步骤,传统操作依赖术者双手稳定性与显微操作经验,但人手生理性震颤(约100微米)与视觉疲劳限制了精准度,并发症风险达5%—10%。近年来,手术机器人系统如Preceyes已完成欧洲20家中心临床验证,其末端执行器精准度达1.2微米,显著超越人眼分辨极限。 AI赋能则进一步拓展了机器人的感知与决策边界。术中OCT实时反馈结合深度学习模型,可自动识别内界膜边界与残留区域,导航机器人以亚微米级步进精准抓取与剥离,闭环调节力反馈阈值。2024年发表于《Ophthalmology》的临床试验显示,AI辅助机器人剥除内界膜的成功率提升至98.6%,术后黄斑结构恢复速度较传统手术加快30%,且术中视网膜出血风险降低60%。 该技术的核心突破在于多模态感知融合:术前高分辨率OCTA预测裂孔三维形态,术中AI动态追踪视网膜弹性形变,术后深度学习模型结合超广角影像评估愈合模式,形成“预测—执行—验证”的智能闭环。国内正在推进的...
在眼科手术领域,AI与机器人技术的结合正从实验室迈向手术室,尤其在精细的眼底显微操作中展现出颠覆性潜力。黄斑裂孔手术中,内界膜剥除是决定术后视功能恢复的关键步骤,传统操作依赖术者双手稳定性与显微操作经验,但人手生理性震颤(约100微米)与视觉疲劳限制了精准度,并发症风险达5%—10%。近年来,手术机器人系统如Preceyes已完成欧洲20家中心临床验证,其末端执行器精准度达1.2微米,显著超越人眼分辨极限。
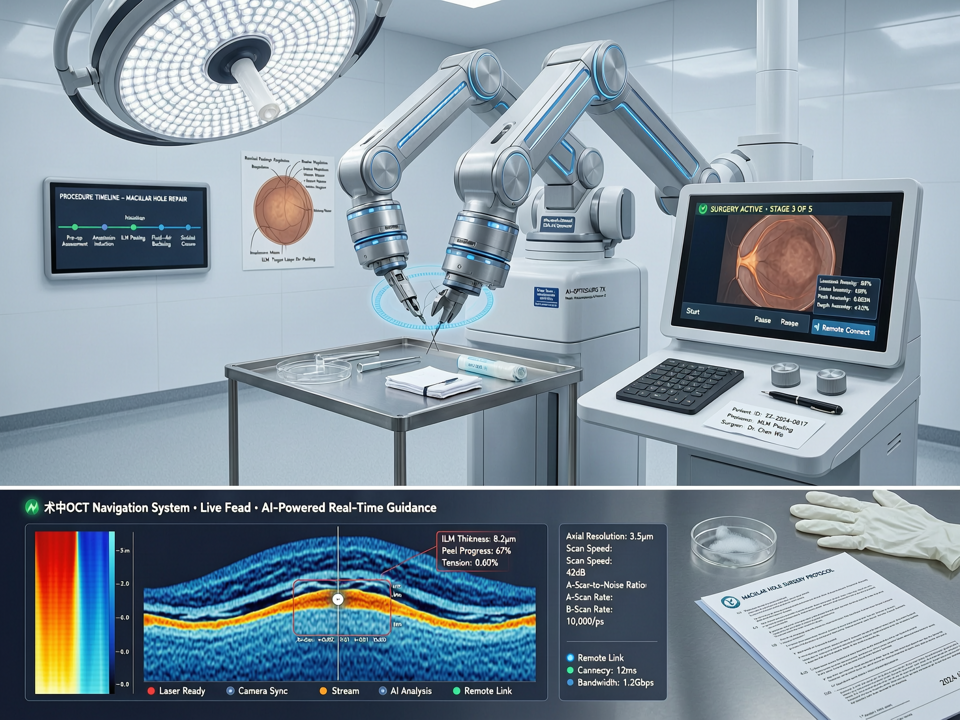
AI赋能则进一步拓展了机器人的感知与决策边界。术中OCT实时反馈结合深度学习模型,可自动识别内界膜边界与残留区域,导航机器人以亚微米级步进精准抓取与剥离,闭环调节力反馈阈值。2024年发表于《Ophthalmology》的临床试验显示,AI辅助机器人剥除内界膜的成功率提升至98.6%,术后黄斑结构恢复速度较传统手术加快30%,且术中视网膜出血风险降低60%。
该技术的核心突破在于多模态感知融合:术前高分辨率OCTA预测裂孔三维形态,术中AI动态追踪视网膜弹性形变,术后深度学习模型结合超广角影像评估愈合模式,形成“预测—执行—验证”的智能闭环。国内正在推进的“5G+AI手术机器人”远程操作模式,已在基层医院试点黄斑区域手术,缓解资深术者短缺痛点。
伦理层面,自主操作的分级控制与术者监督机制成为焦点。目前多采用“辅助模式”,即AI推荐路径、术者确认执行,既保留人类决策权,又压缩学习曲线。未来,随着强化学习对复杂术中并发症的覆盖,机器人或能独立完成标准化剥除,但全周期安全监管框架仍需同步建立。
从屈光到眼底,AI手术机器人正重新定义眼科精准医疗的边界,让每一次显微操作都成为算法与人文的精密协作。