2026年10月23日 星期五
首页/手术AI/突破生理震颤极限:AI视觉导航与力反馈赋能眼科机器人在角膜内皮移植中的临床转化
手术AI

突破生理震颤极限:AI视觉导航与力反馈赋能眼科机器人在角膜内皮移植中的临床转化

在近期的中华医学会眼科学术大会(CCOS)上,眼科人工智能与手术机器人的临床转化成为全场瞩目的焦点。随着数字化眼科的深入推进,眼科手术正从“经验依赖”向“数字导航”与“机器辅助”全面跃迁。如果说眼底筛查AI解决了“早诊”问题,那么眼科手术机器人则正在攻克“精治”的最后一微米。特别是在对操作稳定性要求极高的角膜内皮移植手术中,AI视觉伺服与力反馈技术的融合,正展现出颠覆性的临床价值。 角膜后弹力层剥除自动角膜内皮移植术(DMEK)是目前治疗角膜内皮失代偿的金标准。然而,DMEK手术中剥离和展开极薄的内皮植片(厚度仅10-15微米)堪称“刀尖上的微雕”,医生手部的微小生理震颤或施力不均,都可能导致植片撕裂或内皮细胞大量丢失。传统显微手术器械已难以突破人类手部生理极限,而新一代眼科手术机器人的介入,为这一难题提供了破局之道。 现代眼科手术机器人并非简单的机械臂,而是深度融合了AI视觉导航与高敏力反馈系统的“智能微操平台”。在术中,集成于显微镜的AI-OCT(光学相干断层扫描)模块能够以微米级分辨率实时重建角膜三维结构,AI算法自动识别后弹力层边界,为机械臂提供动态视...
OA 273 次阅读

本期目录

AI导航角膜内皮移植:从供体筛选到术后恢复的智能全流程优化 SnIMS · AI赋能SMILE Pro全飞秒:从术中实时反馈到术后视觉质量预测的智能闭环 SnIMS · AI融合多模态影像:重构角膜移植手术从供体匹配到术后管理的精准闭环 SnIMS · 全飞秒手术AI助手:从角膜顶点定位到透镜残留预测的智能闭环 SnIMS · AI赋能白内障手术新范式:从撕囊到人工晶体计算的全流程智能导航 SnIMS · AI赋能量化角膜交联术:手术规划智能优化与圆锥角膜个性化治疗新突破 SnIMS · AI赋能视网膜基因治疗:手术机器人精准递送与智能术中导航新突破 SnIMS · AI融合OCT血管成像:重新定义屈光手术术前评估与术后管理新标准 SnIMS · “智”控屈光:AI联合角膜塑形镜重塑青少年近视防控新范式 SnIMS · 手术AI:基因编辑与人工智能融合,开启遗传性视网膜疾病精准手术新纪元 SnIMS · AI赋能青光眼手术决策:从OCTA影像智能分级到微创手术全流程导航 SnIMS · 破局基因递送“最后一微米”:AI大模型重塑视网膜下注射手术规划与实时导航 SnIMS · 跨越“干眼”鸿沟:AI大模型重构屈光手术围手术期眼表微环境评估与数字疗法闭环 SnIMS · 多模态AI大模型破局高度近视屈光手术:从SMILE pro精准筛查到DRG/DIP精细化运营 SnIMS · 突破生理震颤极限:AI视觉导航与力反馈赋能眼科机器人在角膜内皮移植中的临床转化 SnIMS · 从“单焦”到“全程视觉”:AI重构老视矫正手术规划与国产设备突围 SnIMS · 跨越周期的视觉重塑:AI驱动屈光手术智能规划与视光数字疗法的深度融合 SnIMS · 从“经验依赖”到“数字导航”:AI重塑飞秒白内障与MIGS手术的精准边界 SnIMS · 突破微米级极限:AI驱动角膜生物力学预测与屈光手术全周期数字管理 SnIMS · 眼科AI大模型加速临床落地:从眼底筛查到屈光手术规划的数字化跃迁 SnIMS ·
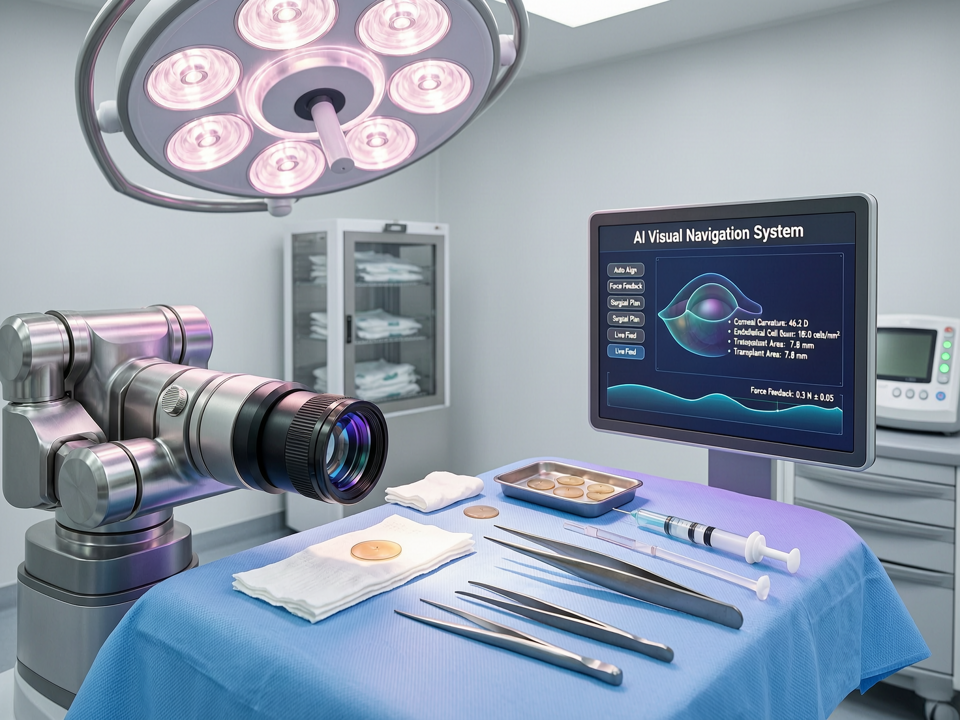
在近期的中华医学会眼科学术大会(CCOS)上,眼科人工智能与手术机器人的临床转化成为全场瞩目的焦点。随着数字化眼科的深入推进,眼科手术正从“经验依赖”向“数字导航”与“机器辅助”全面跃迁。如果说眼底筛查AI解决了“早诊”问题,那么眼科手术机器人则正在攻克“精治”的最后一微米。特别是在对操作稳定性要求极高的角膜内皮移植手术中,AI视觉伺服与力反馈技术的融合,正展现出颠覆性的临床价值。 角膜后弹力层剥除自动角膜内皮移植术(DMEK)是目前治疗角膜内皮失代偿的金标准。然而,DMEK手术中剥离和展开极薄的内皮植片(厚度仅10-15微米)堪称“刀尖上的微雕”,医生手部的微小生理震颤或施力不均,都可能导致植片撕裂或内皮细胞大量丢失。传统显微手术器械已难以突破人类手部生理极限,而新一代眼科手术机器人的介入,为这一难题提供了破局之道。 ![突破生理震颤极限:AI视觉导航与力反馈赋能眼科机器人在角膜内皮移植中的临床转化](/uploads/ai/20260612/12102554_0116.png) 现代眼科手术机器人并非简单的机械臂,而是深度融合了AI视觉导航与高敏力反馈系统的“智能微操平台”。在术中,集成于显微镜的AI-OCT(光学相干断层扫描)模块能够以微米级分辨率实时重建角膜三维结构,AI算法自动识别后弹力层边界,为机械臂提供动态视觉伺服。更关键的是,基于光纤布拉格光栅(FBG)的微型力传感器赋予了机械臂“触觉”。当机械臂镊子接触脆弱的内皮组织时,系统能以毫牛顿(mN)级的精度感知阻力,并通过力反馈算法自动滤除医生的手部震颤,确保剥离动作的绝对平滑。 临床数据印证了这一技术突破的潜力。在近期开展的多中心临床验证中,使用AI辅助手术机器人进行DMEK手术的植片展开成功率较传统手工操作提升了约18%,术后内皮细胞丢失率降低了22%。这不仅大幅缩短了年轻医生的学习曲线,也为复杂眼部条件(如小瞳孔、前房人工晶体眼)下的内皮移植提供了更高的安全冗余。 从行业发展的宏观视角来看,眼科手术机器人的临床转化恰逢其时。当前,民营眼科医院与视光中心正加速迈向标准化与合规化运营,对高难度手术的均质化需求日益增长。手术机器人结合AI大模型的术前规划与术中导航,能够有效抹平医生间的技术差异,推动优质医疗资源下沉。 展望未来,随着基因治疗、干眼症创新诊疗等前沿技术的不断涌现,眼科疾病的诊疗维度正不断拓宽。而眼科手术机器人作为数字化眼科的核心物理载体,必将在更广泛的显微手术场景中释放潜能。从角膜移植到复杂眼内操作,AI与机器人的深度协同,正在重塑眼科手术的精准边界,为患者带来更清晰、更安全的视觉新生。